无人系统装备研发中心中心介绍
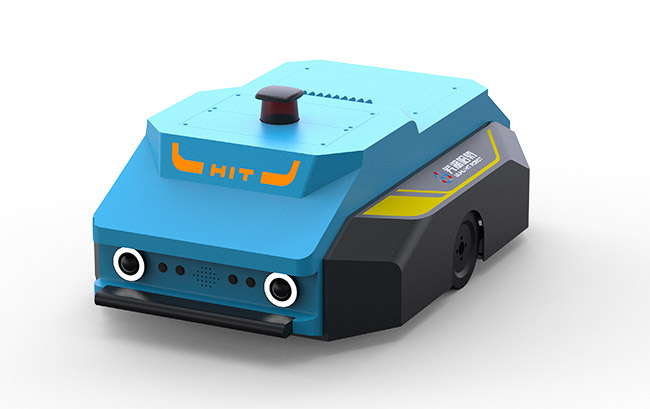
研发中心主要从事移动机器人定位导航技术研发工作,研发方向包括激光定位导航、视觉导航、标签导航等,业务涵盖工业AMR、教育机器人、移动机器人相关核心零部件、软件定制及其它定制业务,涉及300Kg/600Kg标准工业AMR底盘,激光定位传感器LS100、LS150,车辆控制器LS1000、智能雷达LS1500等。中心拥有高精度定位导航、机器人协作、分布式调度控制等多项核心技术,部分技术达到国内先进水平。
研究方向
1、移动机器人定位传感器;
特点:移动机器人定位传感器是高度集成化定位传感器模块;优势:是一款标准化产品,可独立销售与使用。
2、移动机器人融合路标自然导航技术;
特点:融合了slam导航技术与标签定位技术;优势:兼顾了slam的高灵活性与标签导航高精度的双重优势,工业现场只需在工位布设标签,省去了大量的标签布设。
3、移动机器人调度技术;
特点:通过提高AMR的智能化水平来降低工业现场的调度难度与工作量;优势:AMR之间采用分布式控制方法,有效降低了对现场环境的依赖,调度更加具备普适性。
4、动态障碍物识别与智能避障技术;
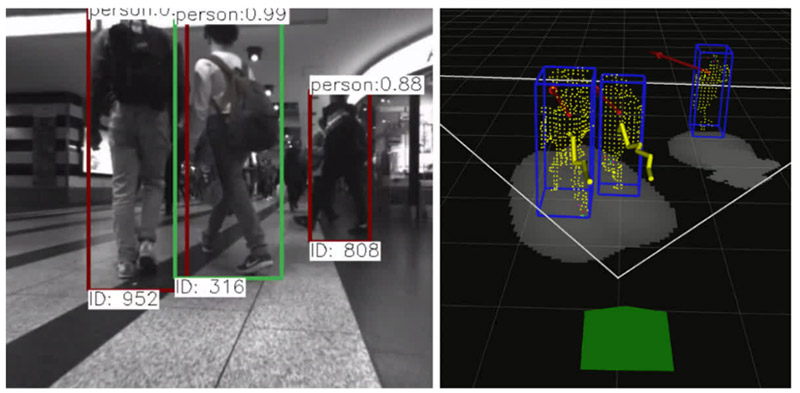
特点:利用机器人视觉识别动态障碍物轮廓与行驶方向;优势:根据动态障碍物威胁程度智能使用避障策略,提高机器人的智能化水平,为移动机器人调度技术提供相关策略。
研究成果
1.LS100激光定位传感器;
工业级LS100型激光定位传感器是一款针对工业AGV、工业自动叉车、物料搬运车等市场研发的工业自动导航车辆定位产品,与主流雷达配合使用输出定位数据。该产品内置反光柱定位算法,能同步处理10000块反光标签,且精度达到±2mm,具有高稳定性、复杂场景适应性、高精度的特点,特别适合在窄巷道、大面积复杂场景下的应用。
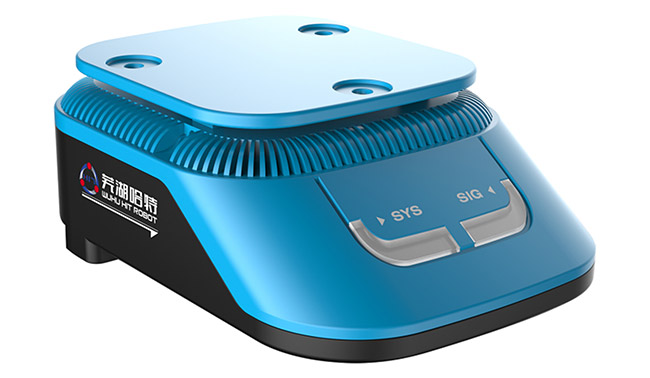
LS150激光定位传感器;
工业级LS150型激光定位传感器是一款针对工业AGV、工业自动叉车、物料搬运车等市场研发的工业自动导航车辆定位产品。传感器内置反光柱定位算法,具有高度的稳定性、可靠性和鲁棒性。配合主流激光雷达产品在工业移动平台应用场景中为客户提供可靠的位置定位数据。

2.融合路标自然导航移动机器人;
本产品所研发融合路标的自然导航移动机器人分布式自主控制系统,重点对移动机器人定位、建图、导航、分布式控制技术进行优化和改进,突破目前自然导航机器人不能重定位、复杂场景下移动机器人严重依靠路标或严重依靠自然导航等瓶颈技术,以新型AI处理器(嵌入式平台)为硬件载体,通过扩展外设接口,开发设计融合路标的自然定位传感器、车载控制器,实现移动机器人任意起始点快速全局定位(重定位)、复杂场景下自然导航与路标导航智能切换以及路标超低密度布设、系统功能模块化、设备化、小型化的目标,研发障碍物检测、智能避障、动态路径所搜技术等分布式控制技术。
3.移动机器人分布式调度技术
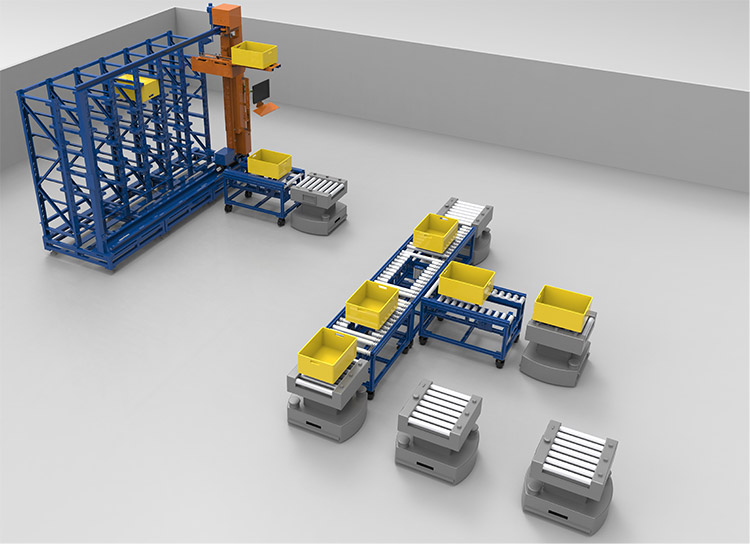
移动机器人分布式调度技术,以动态避让为原则,突破目前移动机器人需要依赖单独的调度系统完成调度工作;以多种通信方式的组合为前提,降低对单一通信内容的依赖,提高系统的鲁棒性;以多种策略为依据,实现多移动机器人路径规划、交通管制工作,提高多机器人的智能化程度,减少实际工程现场部署时间。
4.动态障碍物识别技术
动态障碍物识别技术目的在于实现移动机器人的自主智能行驶,重点解决移动机器人在生产工作中行驶路线上的障碍物识别以及目标物体的识别与分类,从而解决机器人无法判断物体是何种类别以及避障策略问题,实现机器人智能化作业。通过利用视觉传感器获取多种物体的图像数据,将图像输入深度学习网络模型进行训练和建立模型,再通过深度网络预测结果确定障碍物类别和位置回归,最后排除交叉关系和周边环境的干扰,得到最终障碍物视觉信息。实现障碍物的识别(如车道线、交通标志、行人、石头等)、目标物体抓取、危险预测等机器人智能化关键技术。