机器人视觉技术研发中心介绍
机器视觉技术研发中心(以下简称视觉中心)专业从事机器视觉软件的开发、机器视觉相关设备的设计、制造和安装调试,在视觉定位、尺寸测量、模式识别、缺陷检测等多个领域经过多年的技术沉淀,已拥有完全自主的知产产权和核心技术,研发的视觉设备广泛应用于汽车、3C、机械加工、食品、医药等行业。视觉中心拥有充实的技术力量,现有研发人员全部硕士及以上学历,视觉中心研发人员凭借锲而不舍、潜心钻研的职业精神,在研究院原有的技术基础上,不断发展,勇于创新,机器视觉技术水平不断提升。
中心研究方向
1. 图像处理技术
主要围绕数字图像,在图像增强、形态学处理、图像分割、特征提取、图像识别等领域展开应用研究。对于视觉检测系统的设计,硬件上对包括光源的选型与布置、镜头与相机的选型、通信接口的选择等展开研究,软件上主要对相机标定算法、缺陷检测、识别、定位与测量算法等展开研究。
2. 点云处理技术
以3D点云为研究对象,主要在点云去噪与平滑、点云拼接与重构、点云分割、几何形状拟合等方向展开应用研究。对于三维测量系统的设计,硬件上主要为激光传感器的选型,软件上主要对传感器标定算法、点云预处理算法、拟合算法等展开研究。
3. 工业机器人技术
主要围绕常用工业机器人,对机器人运动规划与离线编程技术、机器人视觉集成技术、系统误差补偿技术与网络通信技术等展开研究。通过零部件测量性能需求分析,进行工业机器人选型、视觉测量系统设计、工控机选型等,同时对机器人标定算法、视觉系统标定算法、运动规划算法等进行开发,主要应用于工业机器人自动化测量领域。
4. 工业应用软件设计与开发
主要围绕上位机软件设计与开发,对算法、数据结构、通信模块等进行开发与封装,针对不同的应用环境,在应用软件的稳定性、代码优化、运行效率、界面友好性、功能可操控性等方面展开研究,开发客户满意的软件产品。
中心研究成果
1. 成型管测量机器人系统
该系统采用结构光视觉技术、精度标定技术、三维点云重构技术、自动轨迹规划技术及模型匹配等技术实现对成型管的尺寸测量与模型重构,主要应用于管件检测、管件测量以及管件计量等方面,同时也可对管件弯曲数据进行修正。该系统主要性能指标为:最大扫描速度1500mm/min;扫描范围3000mm*1500mm*800mm(VTM5000)/2000mm*1200mm*800mm(VTM2000);采样频率2kHz;参考距离80mm;测量范围32mm*46mm;重复测量精度0.05mm;管件测量直径4mm-200mm。
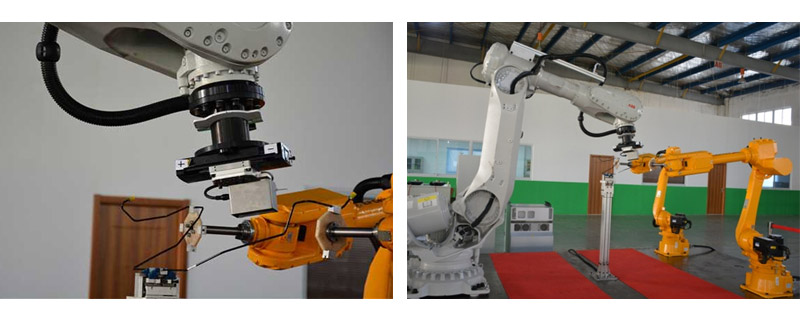
机器人扫描汽车管路
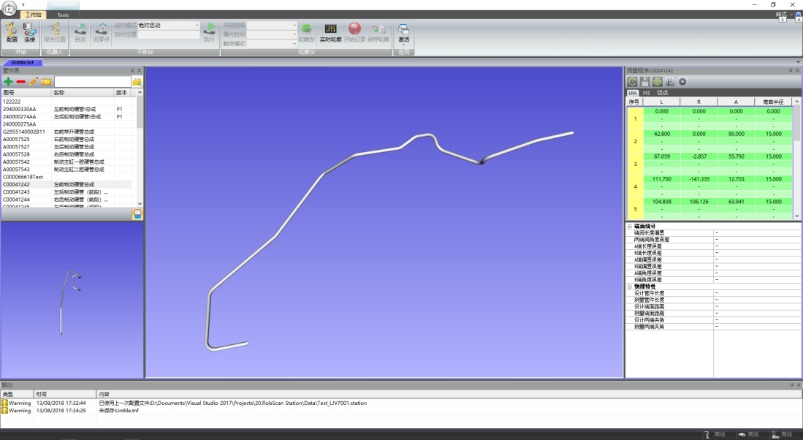
软件界面截图-重建管路模型
2. 条形码视觉识别系统
条形码视觉识别系统主要应用于轮毂型号识别工位及机加工位,本系统采用先进的激光扫描技术,能够高效稳定识别条码,具有识别率高、识别速度快的特点,可显著提高铝合金轮毂生产过程中的物流跟踪和质量控制效率。本系统工作时,条形码识别仪可获取旋转轮毂表面的高低起伏信号,并以此计算条码信息,条码识别仪的控制单元采用了高效率的信号处理算法,可快速、准确的识别有效条码并确定其位置,识别出有效条码后,条形码识别仪控制单元可将扫描结果通过通讯接口发送其它设备。该系统主要技术指标为:扫描读取速度80°/s;轮毂直径范围370~640mm;读取距离范围180~430mm;通信接口以太网、串口等。
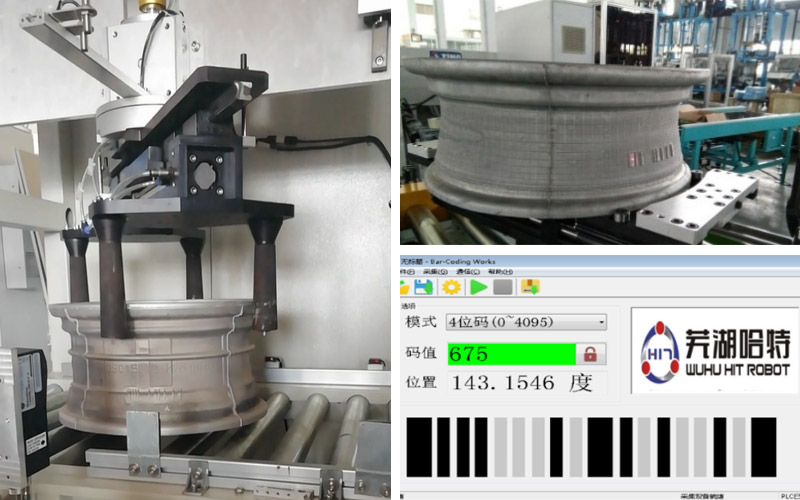
轮毂条形码视觉识别系统与软件运行截图
3. 轮毂气门孔视觉定位系统轮
毂气门孔视觉定位系统主要用于识别气门孔标记的准确位置,在轮毂混线加工过程中,本系统利用图像处理技术和机器学习算法,识别和定位轮毂气门孔标记,指导钻孔设备加工气门孔。本系统可应用于不同型号的轮毂,以及不同形状的气门孔标记。该系统主要技术指标为:径向精度±1mm;角度精度±0.1°;轮毂直径300~640mm;通信接口以太网、串口等。
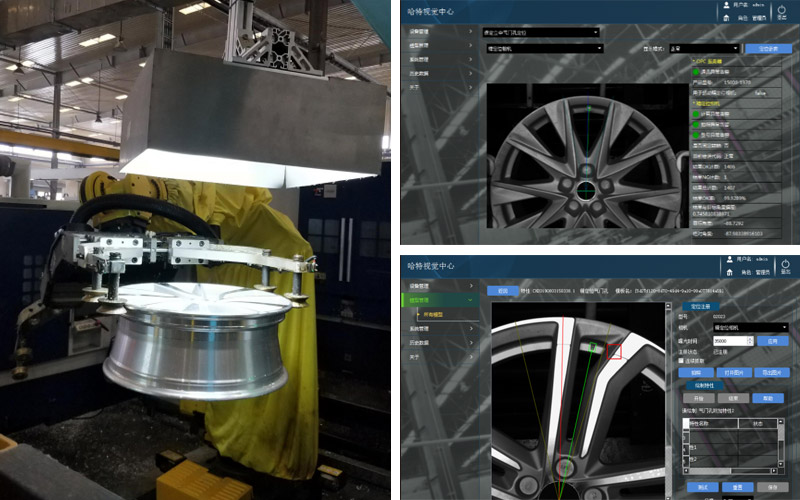
轮毂气门孔视觉定位系统与软件运行界面
4. 轮毂型号识别视觉系统
本系统利用相机采集的2d图像和3d点云数据进行轮型识别,用于解决轮毂混线生产中的型号在线识别问题。系统可提供多种通信方式为后续操作单元提供产品型号信息,主要用于轮毂混线分流、轮毂加工前定位、轮毂质检型号输入等作业。本系统还可提供多种形式信息管理产品,为生产企业提供信息化服务。该系统主要技术指标为:轮毂直径范围12寸—20寸;轮毂高度范围150~330mm;检测速度15m/min;准确率99.95%。
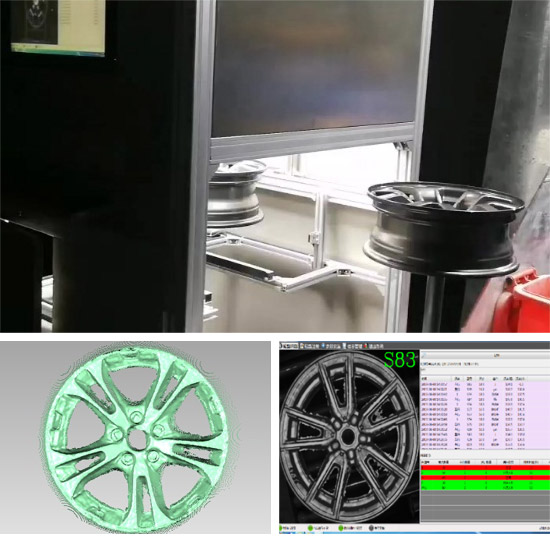
轮毂型号视觉识别系统与软件运行界面
5. 轮毂窗口去毛刺视觉定位系统
轮毂窗口去毛刺定位系统主要应用于识别与定位轮毂窗口,轮毂在粗加工结束后,窗口边缘存在大量毛刺,为使用机器人进行毛刺自动去除工作,需通过本视觉系统首先定位出窗口边缘在机器人坐标系下的准确位置。本系统可以识别和定位不同型号轮毂的窗口边缘。该系统主要技术指标为:径向精度±1mm;角度精度±0.5°;轮毂直径范围300~640mm;通信接口以太网、串口等。
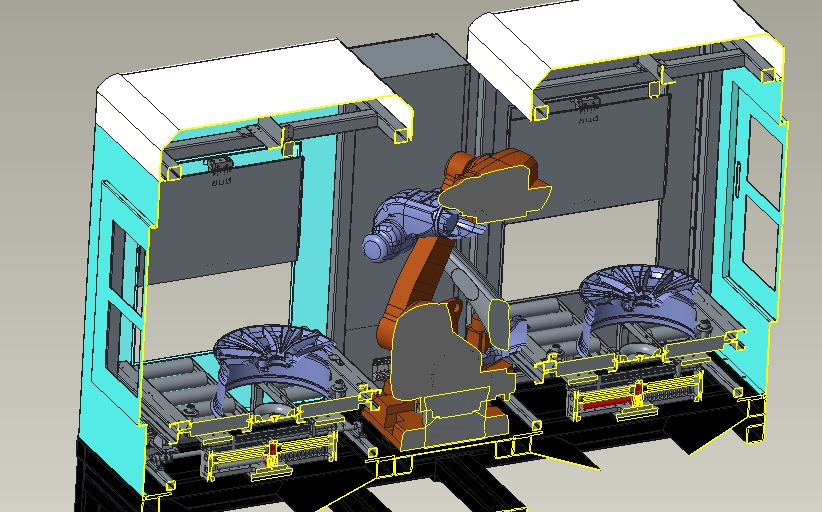
轮毂窗口去毛刺视觉定位系统仿真模型
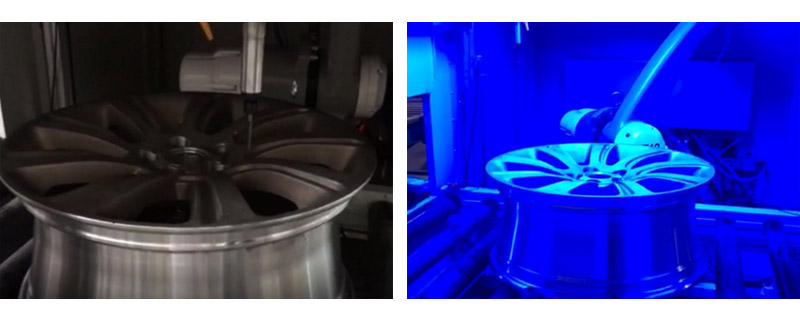
轮毂窗口去毛刺视觉定位系统现场运行图